
6.9 KiB
Halloween: interaktives atmendes Grab
Raspberry-Pi-Projekt für eine Halloween-Grabattrappe mit Kamera, Weboberfläche und geplantem Effektablauf.
Konzeptvideo
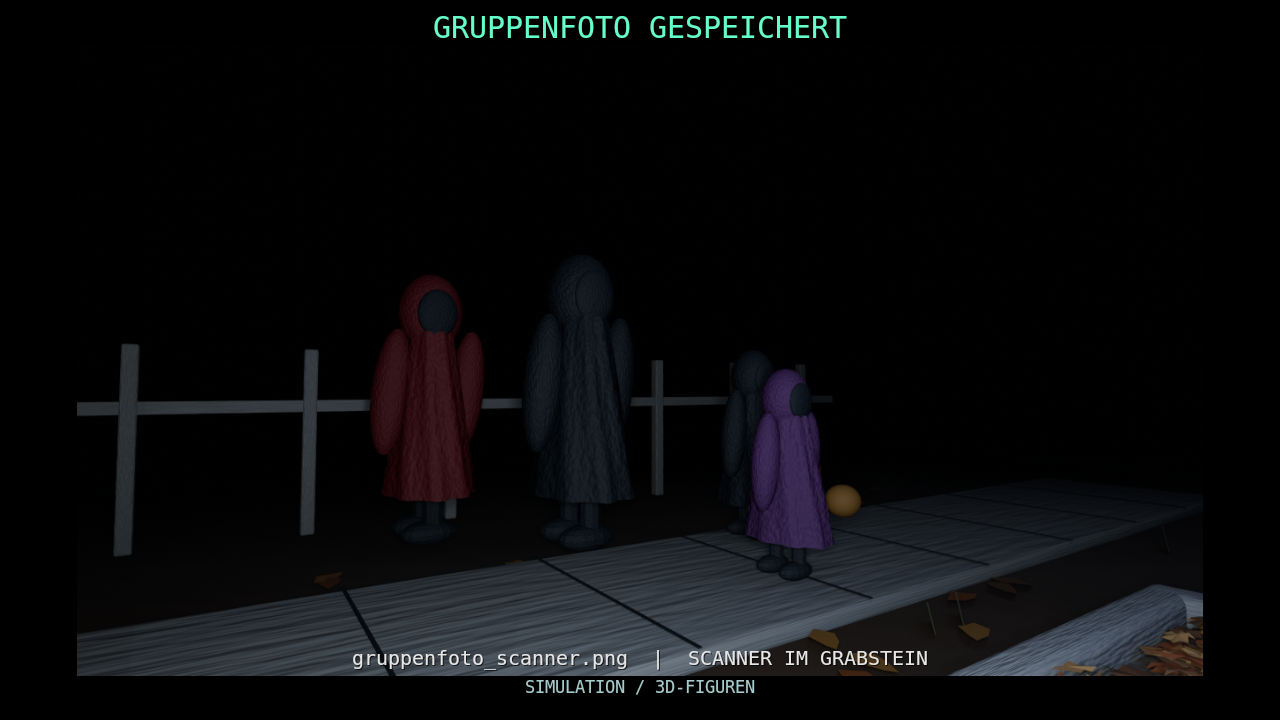
▶ Auf das Vorschaubild klicken, um die Videoseite zu öffnen.
Vorschauvideo mit Scanner und Gruppenfoto ansehen / herunterladen
23 Sekunden · MP4 mit Ton · ca. 3,5 MB. Die Blender-Vorschau und die Scan-Einblendungen sind Simulationen; sie zeigen keine echte Personenerkennung oder geprüfte Mechanik. Das Video liegt im privaten Repository und erfordert entsprechende Zugriffsrechte.
Aufbau in Bildern
Die Bilder geben einen kompakten Überblick über den Aufbau. Zum Vergrößern auf das jeweilige Foto klicken.
| Raspberry Pi 5 | PCA9685 · Servosteuerung | Servo- und Steueranschlüsse |
|---|---|---|
 |
 |
 |
| Ansicht mit vier Steuerleitungen. Pi-Pins und Kabelfarben stehen in der Anschlussanleitung. | Überblick über das Steuerungsmodul. Versorgung und Anschlussentwurf stehen in der Verdrahtungsdokumentation. | Detailansicht der Stecker. Erstprüfung und offene Hardwareprüfungen stehen in der Aufbauanleitung. |
Bildhinweis: Hintergrund und Darstellung sind KI-bearbeitet. Die unveränderten Originale sind in der bebilderten Aufbau- und Anschlussanleitung für Kamera und Schwenkarm verlinkt. Sie enthält außerdem Bauteile, Kabelfarben, Pi-Pins, Servoversorgung und die Schritte zur Erstprüfung. Sie dokumentiert den aktuellen Anschlussentwurf; offene Hardwareprüfungen sind dort gekennzeichnet.
Software und aktueller Stand
Die erste Softwareversion bietet ein Picamera2-Livebild, einen Demo-Feed, gespeicherte Moduswahl, einen simulierten Effektablauf sowie eine lokale SQLite-Datenbank für Ereignisse und manuell zugeordnete Profile. Optional erkennt NanoDet lokal Personen und löst beim Überqueren einer einstellbaren Linie zum Grab hin automatisch den simulierten Effekt aus. Einrichtung und Aktivierung stehen in SOFTWARE.md. Das echte Kamera-Livebild ist vom Nutzer bestätigt. Personenerkennung am Pi, GPIO-Steuerung der Grabaktoren, Besucher-Wiedererkennung und Clip-Aufnahmen bleiben offen. Der separate Farbpunkt-Test kann nach bewusstem Start die beiden Kameraservos am PCA9685 bewegen; echte Hardwareprüfung steht aus.
Stand der Dokumentation: 16. Oktober 2026. Die neue Grenzeneinstellung ist lokal einschließlich Browserdemo geprüft; Upload und Prüfung dieser Version an der echten Halterung stehen noch aus.
Die WebUI hat zwei Seiten: Grab (/grab, auch Startseite /) und
Kamera / Finger (/kamera), mit eigener Bedienung und gemeinsamem Livebild.
Die Oberfläche nutzt Schwarz/Blau mit dezenten statischen Leuchteffekten.
Auf breiten Bildschirmen stehen Bild und Steuerung nebeneinander. Detailwerte
sind aufklappbar; Endpunkte und Mittelstellung findest du unter
Endpunkte & manuelle Einrichtung. Auf kleinen Bildschirmen wird einspaltig angezeigt.
Grab-Stopp und Kamerastopp wirken auf ihren jeweiligen Bereich; Alles stoppen
beendet beide. Farbvorschau und Grabautomatik können parallel laufen; echte
Kamerabewegung erfordert ausgeschaltete Grabautomatik.
Auf Kamera / Finger lässt sich ein Farbpunkt im Beispielfoto auswählen. Der Name bezeichnet keine automatische Erkennung eines unmarkierten Fingers. Für die Servoeinrichtung ist kein Farbpunkt nötig: Richtungstaste halten, vor dem Anschlag loslassen und die Position als Links/Rechts/Oben/Unten speichern. In Mittelstellung fahren bringt beide Achsen im Einrichtmodus langsam zurück zur gespeicherten Mitte; Bewegung anhalten bricht die Fahrt ab. Nachführtempo ist separat einstellbar (40–800 µs/s). Als ersten schnelleren Test 400 bei gestoppten Servos speichern; alte Konfigurationen behalten zunächst 80. Neue Kamera-Zielrate: 15 Bilder/s, tatsächliche Bild-/Auswertungsrate steht über der Vorschau. Die Pi-API meldet am 16. Oktober 15 Bilder/s ohne aktive Nachführung. Die optionale Suche bei Punktverlust ist lokal ergänzt: nach erster Erkennung nur innerhalb der gespeicherten Bewegungsgrenzen suchen, bei Fund weiter folgen; ohne Fund nach einem Durchlauf/spätestens 60 Sekunden anhalten und auf denselben Punkt warten. Die gewählte Farbe bleibt dauerhaft gespeichert. Unter Farbe, Drehrichtung, Tempo und Suche einstellen ausdrücklich aktivieren und speichern. Upload und echter Suchtest stehen noch aus.
Die Grenzeneinstellung bietet zwei Bereiche pro Achse:
- Bewegungsgrenzen begrenzen die spätere Farbnachführung.
- Einrichtbereich begrenzt die Richtungstasten beim Ermitteln der Endpunkte. Er lässt sich bei gestoppten Servos schrittweise erweitern und speichern.
Standard: Nachführung 1400–1600 µs, Einrichtung 1100–1900 µs. Die technische Eingabehülle 500–2500 µs ist kein bestätigter mechanischer Fahrweg. Beim bewussten Start fährt jede Achse in die Mitte ihrer gespeicherten Bewegungsgrenzen: (Minimum + Maximum) / 2. Bestehende Einstellungen bleiben beim Update erhalten; eine Kamerasitzung startet immer bewusst.
Lokal ohne Hardware starten
python3 -m venv .venv
.venv/bin/python -m pip install -r requirements.txt
.venv/bin/python run.py --demo
Danach http://127.0.0.1:8000 öffnen. Das Bild ist synthetisch und als
Demo gekennzeichnet. run.py bindet ausschließlich an 127.0.0.1.
Für den Zugriff auf einen Pi ist ein SSH-Tunnel vorgesehen; der alternative
manuelle Start für direkten Heimnetzzugriff steht in SOFTWARE.md.
Dokumentation
- Verdrahtung von Kamera und Schwenkarm · Anschlusszeichnung · Große Pi-Pinübersicht
- Software, Pi-Einrichtung und lokale Prüfungen
- Projektdateien auf den Pi übertragen
- Arbeitsplan, Hardwarestand und offene Entscheidungen
- Blender-Konzeptvorschau
- Projektregeln
- Modulanweisungen: Software, Tests, Werkzeuge, Vorschau


Code, Planung und bearbeitbare Blender-Szenen werden versioniert.
Laufzeitdaten unter data/, .venv, Referenzclips und gerenderte
Bilder/Videos bleiben lokal; ausgenommen ist das oben verlinkte Konzeptvideo.
Die Blender-Vorschau ist eine Simulation;
einige Schnittprojekte benötigen zusätzlich die lokal erzeugten Bildsequenzen.